驾驶模拟与视景仿真系统
驾驶模拟与视景仿真系统由驾驶员在环(DIL)动态驾驶模拟器、视景渲染与仿真环境软件、数据回注系统以及仿真数据转换工具链组成,用于智能驾驶与 ADAS 的开发、验证与测试。
Ansible Motion 驾驶模拟器系列产品
Ansible Motion Delta S3 动态驾驶模拟器是一款驾驶员在环(DIL)测试系统,可将真实驾驶员与虚拟车辆、虚拟场景组成闭环,通过视景、体感、触感反馈和声效等方式,逼真模拟车辆在各种场景下的车辆状态,支持驾驶员对被测目标进行主观性能评估。
产品特点
·高真实感驾驶仿真:支持高动态运动、低延迟反馈和真实座舱交互,提供接近实车的驾驶体验
·六自由度运动平台:支持俯仰、横滚、偏航、升降及横纵向运动,满足复杂驾驶工况仿真
·沉浸式视觉系统:支持大视场、高分辨率环幕显示,可扩展 VR/AR 和后视显示
·软件与模型兼容:支持场景渲染、车辆动力学、交通参与者和传感器仿真工具集成
·真实座舱与触觉反馈:支持方向盘、踏板、换挡、仪表及高频触觉反馈,提升驾驶评估真实性
·虚拟测试与验证:支持轮胎、底盘、动力总成、ADAS、主动安全和 HMI 等功能测试验证
产品图片


rFpro 视景渲染软件
rFpro 是一款高保真仿真环境软件,专为自动驾驶与 ADAS 系统的开发与验证而设计。它通过基于真实激光扫描的毫米级精度数字道路模型,与物理级精确的光线追踪渲染引擎,构建了一个可复现、可扩展的“地面真相”级虚拟世界。rFpro 能精确模拟摄像头、激光雷达、雷达等传感器的物理特性与信号输出,为算法测试、传感器融合及 V2X 验证提供支持。
其核心价值在于,将大量、危险或难以复现的真实世界驾驶场景安全、高效、可重复地“搬入”实验室,从而加速智能汽车的研发周期,并保障功能安全验证的完备性。
产品特点
·场景库与高效场景生成:支持参数化场景与批量运行,覆盖 corner cases;可配置其他交通参与者的行为模型与交互规则,用于复杂交通情境
·高保真数字孪生与传感器逼真度:基于实采数据构建道路几何、车道线、标志标牌等要素,实现与真实道路一致的“数字孪生”环境;对时间、天气、光照、阴影、反射等进行一致性建模,用于评估感知在不同环境条件下的稳健性;支持对摄像头、激光雷达、毫米波雷达等生成接近真实传感器输出的数据流,便于算法闭环验证
·面向自动驾驶的闭环测试:适用于 AEB、ACC、LKA、变道、汇入汇出、交叉口等典型 ADAS/AD 场景的批量验证;同一场景、同一随机种子下可重复得到一致结果,便于回归测试和问题定位;在仿真中运行规划/控制算法,车辆行为反向影响场景演化,形成“感知-决策-控制-环境反馈”闭环验证
·统一自动驾驶开发平台:支持感知、决策、规划与控制算法在同一平台中调试、训练和测试
·高保真传感器仿真:集成摄像头、激光雷达、毫米波雷达等高精度传感器模型,支持传感器融合测试
·合成训练数据生成:自动生成工程级标注数据,提升训练数据生产效率并降低成本
·真实数字孪生环境:基于真实道路数字孪生和光线追踪渲染,提供高质量训练与测试场景
·场景管理与泛化测试:支持 OpenSCENARIO、OpenDRIVE,可快速配置天气、交通、行人和边缘危险场景
·闭环算法验证:支持从虚拟传感器感知到决策规划、车辆控制的完整闭环测试
·大规模并行仿真:兼容云端 HPC,可并行运行大批量驾驶场景,验证长期性能与稳定性
·HIL / SIL / DIL 测试支持:支持硬件在环、软件在环和驾驶员在环测试,覆盖算法开发到人机协同评估
·传感器配置优化:支持数百个传感器并行测试,便于优化传感器布局与配置方案
·L2/L3 自动驾驶验证:适用于 L2/L3 自动驾驶功能开发、边缘场景测试和用户体验优化
产品图片


HORAE 数据回注系统
ASEva Pro 数据回注系统将旁路采集的数据重新输入被测系统进行仿真或后处理,用于验证和优化算法。数据回灌使这些数据在算法验证、模型训练和系统优化中发挥关键作用,有助于提升系统的可靠性和稳定性,加速研发进程。
产品特点
·算法验证与优化
·模型训练
·系统调试与迭代
·数据利用最大化
产品图片

ASEva 仿真数据转换工具链
ASEva 仿真数据转换工具链是一款集成了场景数据采集、数据预处理、自动化数据标记、数据格式转换和虚拟仿真批量测试的全流程解决方案。该产品专为自动驾驶和 ADAS(高级驾驶辅助系统)研发团队设计,旨在提升算法开发的效率与泛化能力,减少实地测试的时间和成本,保障自动驾驶系统在不同场景下的安全性和稳定性。
产品特点
·全流程数据链路:覆盖数据采集、预处理、标准化、标注与提取、清洗、场景验证、场景泛化、开放标准格式(OpenX)输出及仿真验证各环节
·数据管理后处理:支持对采集数据进行统一管理、清洗与后处理
·自动化数据标记:支持标注与提取自动化,降低人工标注成本
·场景泛化与开放标准格式:支持场景验证与场景泛化,并可输出 OpenX 开放标准格式数据
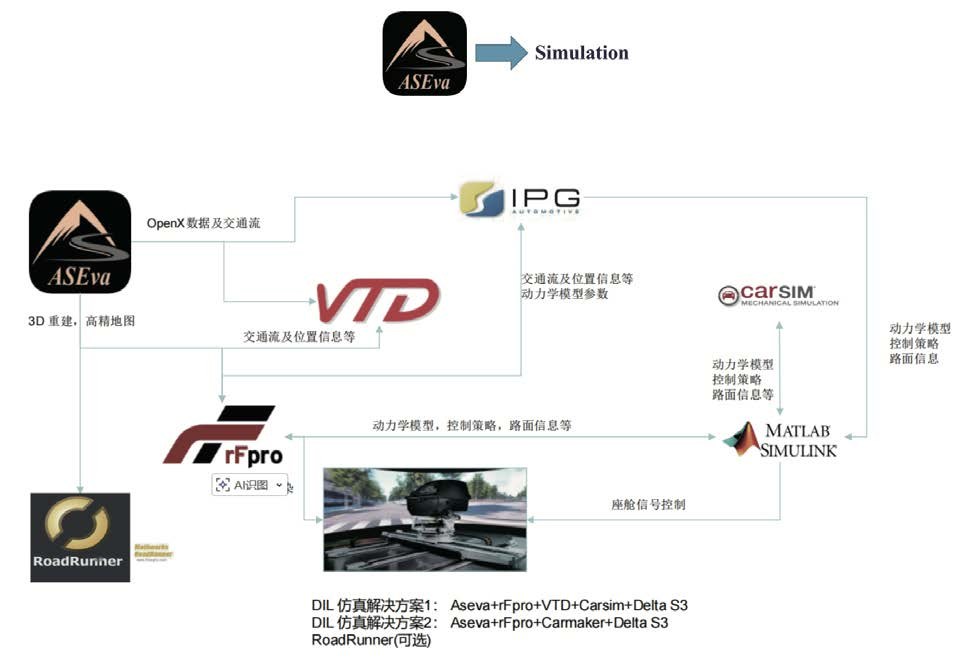
·仿真工具链生态:可与 rFpro、VTD、CarSim、CarMaker、MATLAB/Simulink、RoadRunner 等仿真工具对接,交换交通流及位置信息、动力学模型、控制策略、路面信息等数据
·DIL 仿真解决方案:支持搭建 ASEva+rFpro+VTD+CarSim+Delta S3、ASEva+rFpro+CarMaker+Delta S3 等驾驶员在环仿真方案,实现座舱信号控制与闭环仿真
